数组和特殊矩阵
多维数组
在计算机内存中,数组元素是 连续存放 的。对于一个二维数组来说,它实际上只是对一维数组的一种逻辑抽象。理解其存储方式的关键在于:如何将二维坐标 \((i, j)\) 映射到一维的线性内存地址。
假设:
- 数组的第一个元素起始地址为 \(A\);
- 每个元素占用 \(B\) 个字节;
- 数组一共有 \(R\) 行、\(C\) 列;
那么数组中元素 \(a[i][j]\) 的存储地址为:
其中:
- \(i \times C\) 表示从第 0 行到第 \(i-1\) 行总共有多少个元素;
- 再加上 \(j\),就得到了在一维展开后对应的下标;
- 乘以 \(B\) 后,加上基址 \(A\),就得到了该元素在内存中的实际地址。
举个 C 语言的示例进行说明,如果我们定义一个二维数组:
int a[2][3] = {{1, 2, 3}, {4, 5, 6}};
这个数组的内存布局可以视为一个一维数组,如下所示:
  +---------+---------+---------+---------+---------+---------+
  | a[0][0] | a[0][1] | a[0][2] | a[1][0] | a[1][1] | a[1][2] |
  +---------+---------+---------+---------+---------+---------+
0x100      0x104    0x108     0x10C     0x110     0x114
行主序和列主序
需要注意的是,不同语言对多维数组的存储顺序可能不同:
- C / C++ 等主流编程语言:采用 行主序(Row-major order),即先存满一行,再存下一行。
- Fortran / MATLAB:采用 列主序(Column-major order),即先存满一列,再存下一列。
如果按列主序存储,上面例子 a[2][3] 的内存布局会变为:
  +---------+---------+---------+---------+---------+---------+
  | a[0][0] | a[1][0] | a[0][1] | a[1][1] | a[0][2] | a[1][2] |
  +---------+---------+---------+---------+---------+---------+
特殊矩阵
特殊矩阵是指矩阵中的元素分布具有某种规律或约束的矩阵,例如关于主对角线对称、某些区域中的元素全部相同,或者只有少量位置可能出现非零元素。
常见的特殊矩阵包括:
- 对称矩阵:关于主对角线对称;
- 三角矩阵:主对角线一侧的元素全部为零或同一个常数;
- 三对角矩阵:非零元素只分布在主对角线及其相邻的两条对角线上;
- 稀疏矩阵:矩阵中的绝大多数元素为零。
由于特殊矩阵中的元素具有明确的分布规律,因此通常不需要按照普通二维数组的方式存储全部元素,而是只存储其中必要的元素,从而达到 压缩存储、节省空间 的目的。
压缩存储时,需要根据矩阵中元素的位置,建立二维下标 ((i,j)) 与一维存储数组下标 (k) 之间的映射关系。
对称矩阵
什么是 对称矩阵:对于矩阵 中的任意一个元素 都有 ,
所以为了 节省存储空间,可以使用一位数组 进行存储
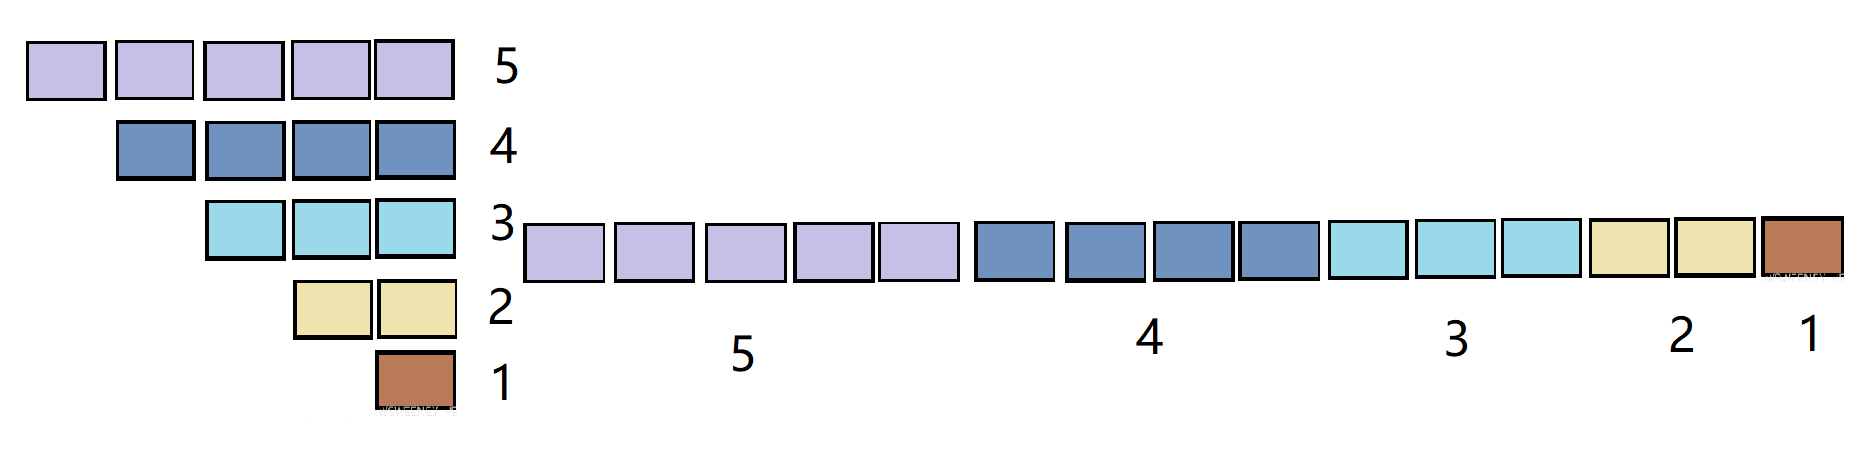
如何计算对称矩阵中元素的下标
中的元素 在数组 的下标
元素为
三角矩阵
- 下三角矩阵 是一个方阵,其 主对角线以上的所有元素均为同一个常数 ( 可以是 0,也可以是别的值),主对角线及其以下的元素可以为任意值。
- 上三角矩阵 是一个方阵,其 主对角线以下的所有元素均为同一个常数 ,主对角线及其以上的元素可以为任意值。
下标计算
三角矩阵中有近一半的元素都等于同一个常数 ,它们完全不需要逐个存储,因此可以只存储非常数区域的元素,以节省存储空间。
以上三角矩阵 为例,采用 行优先 的方式,将主对角线及其以上的元素依次存储到一维数组 中,并在数组的最后增加一个位置,用于存储下三角区域那个统一的常数 。
例如,对于 阶上三角矩阵:
按照行优先方式存储:
其中最后的 是额外增加的位置,用于表示所有下三角区域的元素。
上三角区域元素
对于 ,当 时, 位于上三角区域。
在存储 之前,前面已经存储了前 行的上三角元素。
第 行有 个元素,第 行有 个元素,……,第 行有 个元素。
因此,前 行共有:
个元素。
在第 行中, 是从第 行第一个元素 开始的第 个位置。
由于数组 采用 0 开始下标,因此:
所以:
下三角区域元素
当 时, 位于下三角区域。
由于这些元素都没有单独存储,而是统一映射到一维数组 的最后一个位置,因此:
这里之所以是
是因为上三角区域(包括主对角线)一共有:
个元素,而 最后增加的那个位置正好使用这个下标。
因此,完整的下标映射公式为:
严格来说,三角矩阵的定义是"另一半元素为 同一个常量 , 只是最常见的特例。数学上的上/下三角矩阵才要求另一半必须为 0。做题时按题目给的说法走:
- 题目说"其余元素均为 "→ 需要用一个额外的存储单元来存 ,压缩后长度为 ;
- 题目说"其余元素均为 0"→ 0 是已知的、不需要记住的信息,不必单独存储,访问时直接返回 0 即可,压缩后长度就是 。
这一个单元的差别会直接影响 数组总长度 和 下标公式,是选择题最容易设坑的地方:算出的地址差一位,往往就是因为没注意有没有那个存 的位置。
稀疏矩阵
稀疏矩阵(Sparse Matrix)是指在矩阵中大部分元素为零的矩阵。与之相对的是 稠密矩阵(Dense Matrix),即大部分元素非零。
由于 稀疏矩阵 的非零元素远少于零元素,存储整个矩阵(包括所有零元素)会浪费大量空间。因此,稀疏矩阵通常使用特定的数据结构(三元组表 和 十字链表)来高效存储和操作,只保存非零元素及其位置信息。
三元组表
三元组表(Triple Table) 是一种稀疏矩阵的顺序存储方法。它利用三个一维数组(或一个结构体数组)分别存放非零元素的 行号、列号 和 数值,从而节省内存空间。
对于一个 \(m \times n\) 的稀疏矩阵 \(A\),若其中只有 \(t\) 个非零元素,则三元组表的长度就是 \(t\)。存储时,一般约定按照 行序优先(先按行号从小到大排序,行号相同时再按列号从小到大)存放,便于后续矩阵运算和查找。
在程序实现时,常见的两种方式是:
- 分开存储法
用三个等长的一维数组row[]、col[]和val[]分别保存行号、列号和数值。 - 结构体存储法
定义一个结构体Triple,包含(row, col, value)三个字段,再用一个一维数组Triple data[t]来存储。
#define MAXSIZE 100  // 最大非零元素个数

// 稀疏矩阵三元组表(分开存储)
typedef struct {
    int m, n, t;          // 矩阵的行数、列数、非零元素个数
    int row[MAXSIZE];     // 行号数组
    int col[MAXSIZE];     // 列号数组
    int val[MAXSIZE];     // 数值数组
} TSMatrix;
#define MAXSIZE 100 // 最大非零元素个数
// 三元组
typedef struct {
int row, col; // 行号、列号
int val; // 数值
} Triple;
// 稀疏矩阵三元组表(结构体存储)
typedef struct {
int m, n, t; // 矩阵的行数、列数、非零元素个数
Triple data[MAXSIZE]; // 非零元素数组
} TSMatrix;三元组表的优点是 存储结构简单、节省空间,但缺点是 随机访问代价较高 —— 若要访问某个元素,需要顺序扫描查找对应行列下标,适合用于矩阵转置、稀疏矩阵相加、输出等操作。
在实际应用中,如果需要频繁地进行按行、按列的运算,就会引入 十字链表 等更复杂的存储方式。
十字链表
十字链表(Cross List) 是一种用于存储稀疏矩阵的链式存储结构。它同时建立行链表和列链表,使矩阵既可以按行遍历,也可以按列遍历,因此特别适合需要频繁进行矩阵运算、转置以及插入、删除非零元素等操作。
下图给出了一个十字链表的示意图:
在十字链表中,每一个非零元素对应一个结点。结点中不仅保存元素的行号、列号和元素值,还包含两个指针:
- right:指向本行中的下一个非零元素;
- down:指向本列中的下一个非零元素。
因此,每个非零元素同时属于一条行链表和一条列链表,形成了纵横交叉的链式结构,这也是"十字链表"名称的由来。
为了能够快速找到某一行或某一列的第一个非零元素,十字链表还维护两个头指针数组:
- rhead:行头指针数组,
rhead[i]指向第i行的第一个非零元素; - chead:列头指针数组,
chead[j]指向第j列的第一个非零元素。
借助头指针数组,可以在 时间内定位任意一行或一列,并沿着对应的链表进行遍历。
// 十字链表结点
typedef struct CrossListNode {
    int row;                     // 行号
    int col;                     // 列号
    int value;                   // 元素值
    struct CrossListNode* right; // 同一行的下一个非零元素
    struct CrossListNode* down;  // 同一列的下一个非零元素
} CrossListNode;
// 十字链表
typedef struct {
CrossListNode** rhead; // 行头指针数组
CrossListNode** chead; // 列头指针数组
int rows; // 行数
int cols; // 列数
int nums; // 非零元素个数
} CrossList;十字链表的特点
- 空间利用率高:仅为非零元素分配结点,适合存储稀疏矩阵。
- 按行、按列遍历都很方便:每个结点同时链接行链表和列链表,无需转置矩阵即可按列访问。
- 插入、删除效率高:只需修改对应行链表和列链表中的少量指针,无需移动大量元素。
- 适用于动态矩阵运算:广泛应用于稀疏矩阵的加法、乘法、转置等运算。
三对角矩阵
三对角矩阵(Tridiagonal Matrix) 是一种特殊的 稀疏矩阵。它只有 主对角线、上对角线 和 下对角线 上的元素可能非零,其余元素均为零。
由于矩阵中仅有三条对角线上的元素可能非零,因此无需为大量的零元素分配存储空间。对于一个 的三对角矩阵,只需存储:
- 主对角线: 个元素;
- 上对角线: 个元素;
- 下对角线: 个元素。
因此,仅需
个存储单元,相比普通矩阵的 个元素,大大节省了存储空间。
一种常见的压缩存储方式是分别使用三个一维数组保存三条对角线:
lower[2...n]:存储下对角线元素diag[1...n]:存储主对角线元素upper[1...n-1]:存储上对角线元素
对应关系如下:
三对角矩阵的 特点 在于:
- 仅当 时,元素 才可能非零,否则其值一定为 0。
- 采用压缩存储后,存储空间由 降低为 ,但仍可以在 时间内访问任意一个非零元素。
| 矩阵类型 | 必须是方阵吗? | 原因 |
|---|---|---|
| 对称矩阵 | ✅ 必须 | 需要满足 ,只有方阵才能与自己的转置维数相同。 |
| 三角矩阵 | ✅ 必须(408 中) | 上三角、下三角都是以主对角线为界定义的,通常默认定义在方阵上。 |
| 三对角矩阵 | ❌ 不一定 | 数学上可以定义在任意 矩阵,只要求除主对角线及相邻两条对角线外元素全为 0。408 中一般默认讨论方阵。 |